Stan OSM: 2026-10-28T20:07:06Z. Zakończono ocenę funkcji wszystkich pierwotnych kandydatów, nazw lub etykiet opisowych i kształtów. Zachowano dowody oraz niepewności źródeł.
773 grupy węzłów, wjazdów i zjazdów oraz 424 obiekty innych rodzajów. To 1197 grup geometrycznych, nie urzędowa liczba węzłów. Obiekty obsługowe i ograniczone dojazdy nadal mają geometrię w bazie.
| Zakres | Wynik |
|---|---|
| Pierwotni kandydaci | 454 z 454 rozstrzygniętych; wszystkie 1115 pierwotnych odcinków zachowane |
| Kształty grup ujętych w porównaniu | 769 ocen geometrii OSM + 4 opisy inwestycji |
| Otwarte oceny funkcji, nazwy lub kształtu | 0 |
| Nazwy | 41 ocen nazw; w razie braku podstaw do nazwy urzędowej zastosowano jawną etykietę opisową |
| Odcinki łącznic | 11 228 zachowanych; 948 odfiltrowanych według reguł spisu — pełne rozliczenie 12 176 |
| Odcinki poza pojedynczą grupą | 13 odcinków w 9 rozpoznanych połączeniach między węzłami + 8 odcinków MOP |
| Porównanie nazw | 29 tras A/S; 182 wiersze rozbieżności |
| Zmiana względem wersji grafowej | 211 → 182: usunięto 31, pojawiły się 2 |
| Zmiana względem wersji odległościowej | 215 → 182: usunięto 35, pojawiły się 2 |
Rozbieżność to wiersz trasa × źródło × nazwa. Dwie nowe dotyczą nazwy Grójec w dwóch źródłach GDDKiA po korekcie grup; nie oznaczają dwóch nowo brakujących fizycznych węzłów. Szczegóły i wszystkie różnice pozostają w raporcie tras.
Otwórz bazę GeoPackage w programie GIS. Warstwy wezly_punkty, wezly_lacznice i wezly_obrys mają pola nazwa_katalogowa, rola_w_katalogu i ksztalt_potwierdzony. Zachowano również stare wartości źródłowe i dowody ocen. Geometrie tych warstw są identyczne bajt w bajt z wynikiem algorytmu.
Warstwa drogi_i_topologia_OSM zawiera 64 285 dróg bazowych i kontekstowych wraz z sekwencją node_ids, tagami OSM i przypisaniem do grup. Wspólne identyfikatory punktów wyznaczają styki. Przecięcie narysowanych linii nie oznacza skrzyżowania. Przy skracaniu odległości zachowuj kolejność styków i rzeczywiste przebiegi łącznic. Dodatkowe lokalne dowody API pozostają w plikach kontroli; nie zostały bezwarunkowo scalone w tę warstwę.
To baza wejściowa do projektu mapy. Nie jest jeszcze gotową mapą schematyczną ani kompletnym modelem dozwolonych manewrów. Osobno: dziewięć rozpoznanych połączeń między grupami.
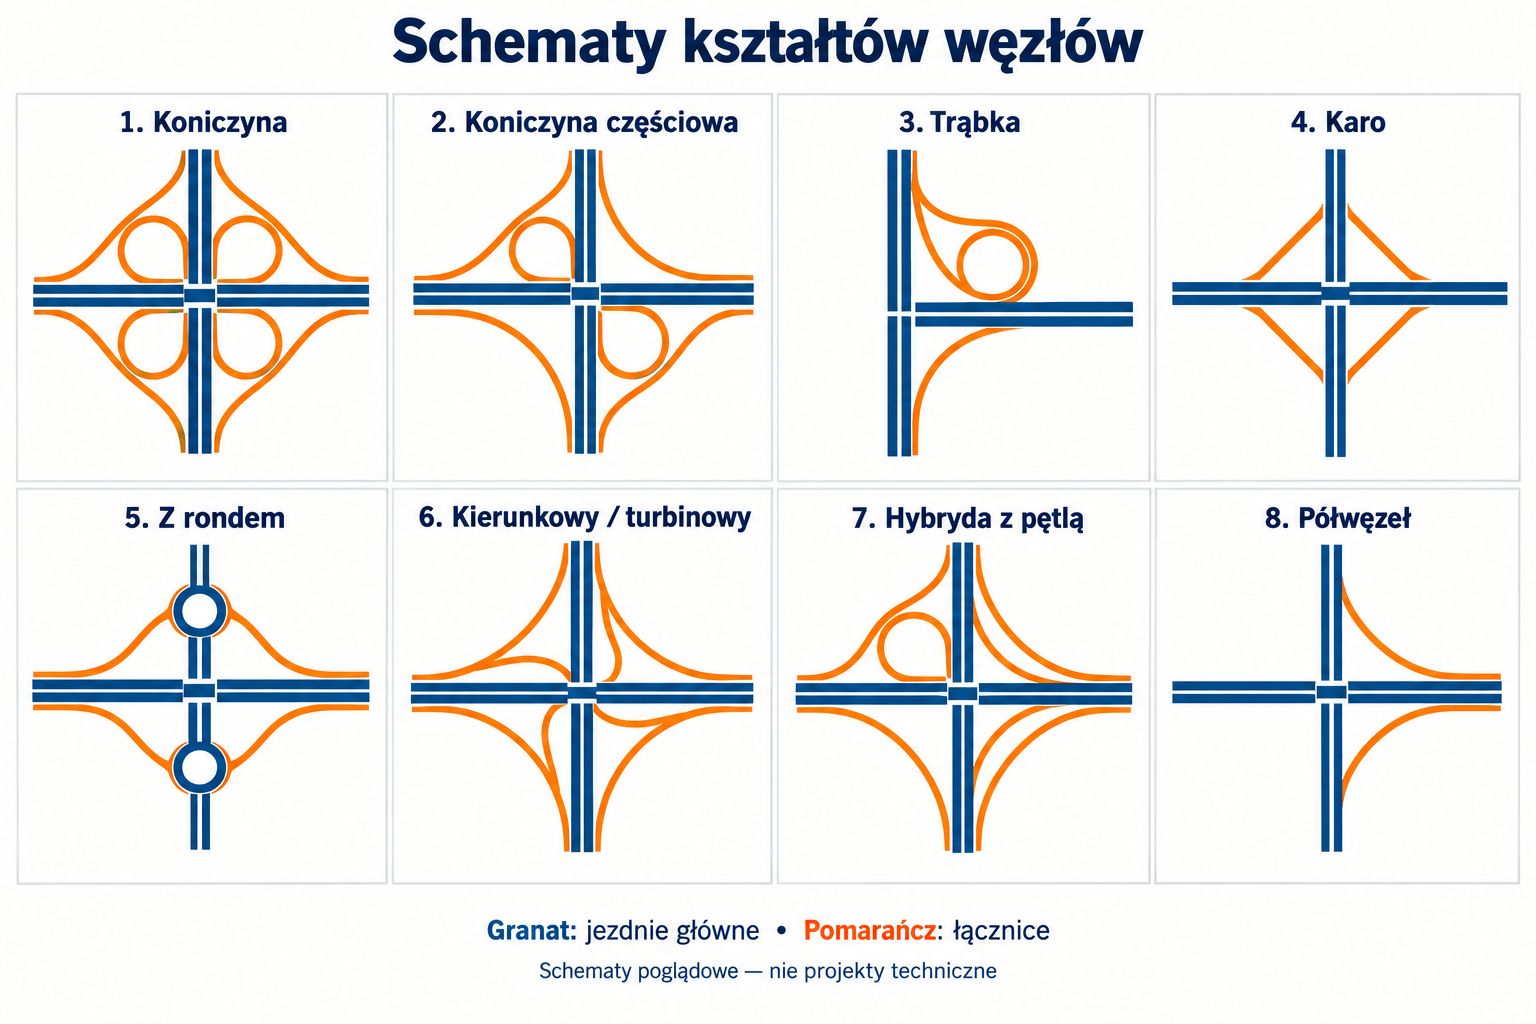
Aktualny słownik terminów · Typy na każdej trasie — CSV. Rzeczywiste geometrie są przy pozycjach katalogu. Poniższa wcześniejsza plansza służy wyłącznie orientacji w nazwach kształtów; nie jest wzorcem topologii ani dostępnych manewrów.
Kalibracja: bazowa heurystyka rozpoznała rodzinę kształtu w 49 ze 100 przypadków. Dlatego katalog opiera się na ocenach geometrii i dokumentacji, a propozycje automatyczne pozostają osobno. Próbka jest warstwowa, nie służy do szacowania częstości błędów dla całej Polski.
© OpenStreetMap contributors, ODbL. Pochodzenie pozostałych źródeł podano przy rekordach i w raporcie.